目前MCU市佔率世界排名第一的瑞薩科技(Renesas)
已經與NEC合併
更加鞏固自己在MCU界的龍頭地位
然而Renesas的MCU到底有何吸引人的地方?
在小弟實際使用過後
這才發現Renesas深植人心的行銷策略
**************************************************************************
1. 產品兼具功能導向及應用彈性
使用單晶片的人都曉得MCU的內部架構
不外乎記憶體, 計時器, 數位類比間轉換, 通訊功能, IO點, 指令集等規劃
要做馬達控制, 先得了解馬達的動作原理
要做溫濕度量測, 先得了解溫濕度感測器的工作方式
要做LED亮度控制, 先得了解LED是怎麼變亮變暗的.....
對一個不會寫程式的人來說
又或者對控制理論不懂的人來說
這是選用MCU時最大的顧慮
萬一投入那麼多的精力去學MCU
可是到最後還是做不出想要的成品
那不是很嘔?
所以如果要使用在特定場合時
一定會先問有沒有專用IC (成本低, 時效高)
再問有沒有MCU的應用範例
這就叫功能導向
再來
如果有了應用範例
甚至找到了專用IC
可是受限於硬體設計
而調不出自己想要的特性
那就更嘔了!!
所以除了功能導向還必須兼備很高的彈性
讓大多數的相關應用都可以相容
不然MCU就只能針對特定市場行銷
大大縮小了戰鬥力.....
Renesas的MCU
就同時兼備了這兩項優點
這是很難能可貴的!!
2. 專人指導, 輕鬆入門
很少見過一家MCU公司經常地派人到府指導
在你對datasheet非常不熟悉的階段
他們會不厭其煩的協助您如何操作
對應的參考資料放在什麼地方
並親自帶著你完成每一個動作~~~
有問題只要發個mail
就可以得到很完整的回應
再者官網上有很多資源提供下載
曾經提到過所有的datasheet中
就屬Renesas的內容寫得最好
不僅僅教會您如何使用MCU
更教會您如何將MCU發揮到極限
3. 低階工具全Free, 開發成本大節省
64K的C編譯器全功能開放
對大多數應用來說
應該跟Free沒有兩樣
Keil C還有4K的限制
超過要付費
Hitec C也有最佳化版本的限制
沒付費只能用效能較差的版本
IAR C根本就必須付費才能用
囧rz.......
再來一個E8A下載工具
搞定所有R8C與M16C的MCU
連H8都通吃
沒道理大家不愛用~~~
重點是
E8A只要申請就幾乎永久免費使用
(雖說是借的, 也跟給的差不多了, 除非您真的都沒在用)
**************************************************************************
最近用了Renesas的MCU後
才深深體會到Renesas在MCU市佔率的龍頭老大
絕非浪得虛名呀!!!
2009年5月5日 星期二

2009年1月6日 星期二
機械手臂材料篇(3) -- 玻璃纖維(PCB)
PCB在製作的過程
都會有一些需要裁掉的板邊
這些板邊是為了加工定位用
或是合板後產生的多餘部分
這些板材並沒有電路功能
通常加工後如果沒有其它應用的方式
往往只能丟掉......
然而玻璃纖維的強韌度很好
加工上又比金屬材料少了一些危險性
所以在修改機械手臂的手掌時
機構補強的部分就是用玻璃纖維的材料
只要用美工刀跟鑽孔機就可以輕鬆加工了
常見的PCB厚度有1mm / 1.6mm / 2mm 這幾種
再來
除了裁切不用的部分
還有一些是加工過程中電測不過的PCB
所謂的電測
就是測試電路板加工後有沒有不良品
比方說線路不正常短路(銅箔沒洗掉)或開路(貫孔沒導通)
這些板子更慘
因為功能不正常
連用都不能用就直接丟了~~~
如果能利用這些廢棄不用的板子來當機構
那就是廢物回收再利用的新環保概念唷~~~
****************************************************************************
非官方工商服務
如果你也想利用這種板材做機構的話
可以跟旗威公司聯絡
chipware@chipware.com.tw
不管是全新的裁切板或是上述的缺陷板都有
當然價格上是不一樣的
依尺寸裁切的板子費用依材料基本費計
缺陷板就隨便賣
大致上收個運費跟手續處理費
有興趣的可以去詢問看看
2009年1月3日 星期六
機械手臂修改篇(2) -- 夾具修正中篇
今天完成了夾具的驅動臂
放些照片給大家看看
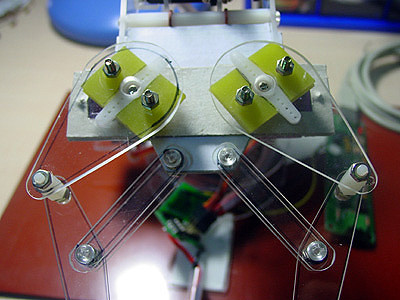
固定在原來的手掌位置上
強度有提升唷~~~
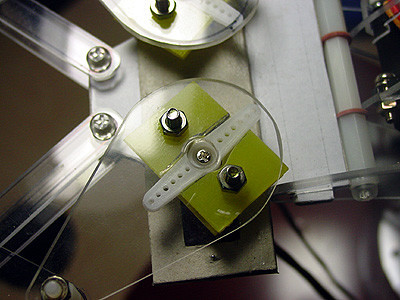
來張驅動臂的特寫 !!
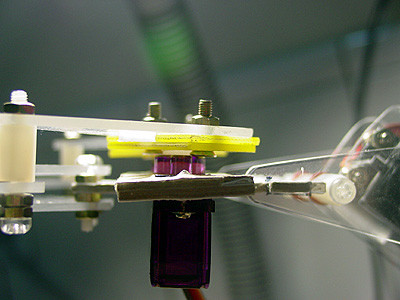
再從側面看一下吧 !!
上層固定一字轉片的柄
下層鑽孔固定一字轉片的圓軸
最後用埋頭螺絲上鎖
避開干涉的問題~~
製作上是利用原來已經改造過的驅動臂當主幹
再加上PCB邊板裁切而成的機構
將SERVO所附的一字轉片固定
然後鎖在SERVO上即可
因為趕著把機構做出來
加工過程忘了記錄
有想瞭解的人再回應讓我知道吧~~~
如此一來
就剩下最前端的手指要改造了
最後來個動作測試的影片
放些照片給大家看看
固定在原來的手掌位置上
強度有提升唷~~~
來張驅動臂的特寫 !!
再從側面看一下吧 !!
上層固定一字轉片的柄
下層鑽孔固定一字轉片的圓軸
最後用埋頭螺絲上鎖
避開干涉的問題~~
製作上是利用原來已經改造過的驅動臂當主幹
再加上PCB邊板裁切而成的機構
將SERVO所附的一字轉片固定
然後鎖在SERVO上即可
因為趕著把機構做出來
加工過程忘了記錄
有想瞭解的人再回應讓我知道吧~~~
如此一來
就剩下最前端的手指要改造了
最後來個動作測試的影片
2008年12月30日 星期二
機械手臂修改篇(1) -- 夾具修正前篇
之前的機械手臂
在夾具的部分比較脆弱
很容易折損
所以利用紙模的概念做了一下修正
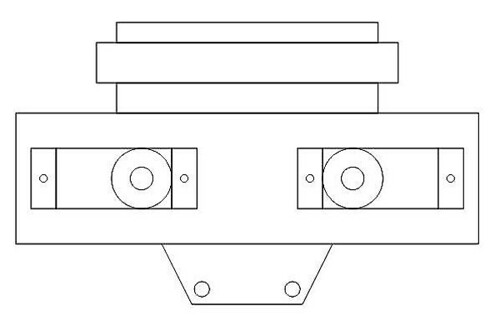
第一張提供的是CorelDRAW的圖面
是手掌部分的樣子
由原來的一個SERVO變成兩個
並將標準型的SERVO改成是9G的小SERVO
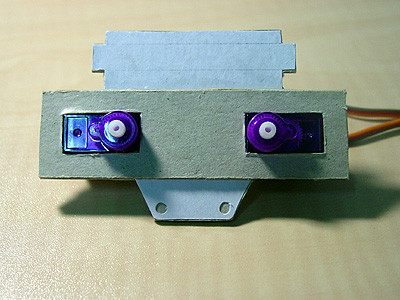
加工好的樣子大概是這樣
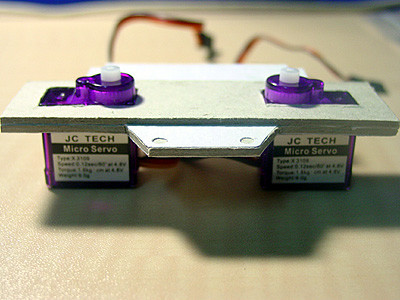
再看看其它角度
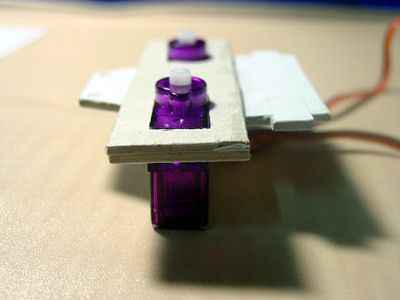
加工時有缺角的部分
可以用白膠填補
等白膠乾了以後
再上點色就看不出來了~~~
經過這樣的修正
機構就不容易折損了
其它的關節暫時延用原來的機構
只有SERVO的傳動桿需要重製
等修改好再放上來給大家參考
如此一來
加上原來的四軸
一共就是六軸的機械手臂了!!
在夾具的部分比較脆弱
很容易折損
所以利用紙模的概念做了一下修正
第一張提供的是CorelDRAW的圖面
是手掌部分的樣子
由原來的一個SERVO變成兩個
並將標準型的SERVO改成是9G的小SERVO
加工好的樣子大概是這樣
再看看其它角度
加工時有缺角的部分
可以用白膠填補
等白膠乾了以後
再上點色就看不出來了~~~
經過這樣的修正
機構就不容易折損了
其它的關節暫時延用原來的機構
只有SERVO的傳動桿需要重製
等修改好再放上來給大家參考
如此一來
加上原來的四軸
一共就是六軸的機械手臂了!!
2008年12月27日 星期六
機械手臂材料篇(2) -- 光碟機構
第一次製作機械手臂
焦點全放在書上的機構製作
忽略了很多身邊可以利用
而且方便取得又加工容易的材料
拿圓盤機構來說
只要疊合幾片光碟片就是很好的圓盤機構了!!
ian可以參考看看唷~~~
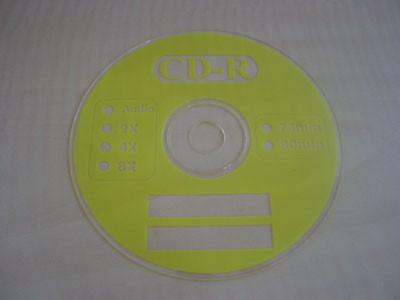
這是一片光碟保護片
通常放在一筒光碟的最上與最下的空白片
拿這種來做最合適
學生時代收集了一堆
到現在還保存著
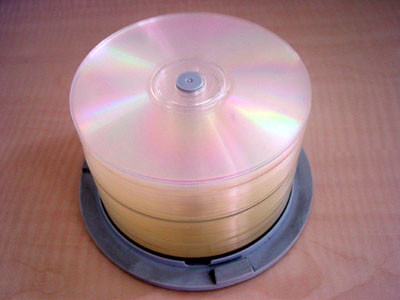
真的很多吧~~~

飛碟的部分就不方便拿出來炫耀
上面多半有寫一些雜七雜八的字
哈哈~~~
至於厚度增加的部分
可以思考一下疊合的加工方式
除了用黏的以外
也可以透過鑽孔加上螺絲固定的方式
兩者並用就更好了~~~
(像我現在要做的紙機構一樣)
焦點全放在書上的機構製作
忽略了很多身邊可以利用
而且方便取得又加工容易的材料
拿圓盤機構來說
只要疊合幾片光碟片就是很好的圓盤機構了!!
ian可以參考看看唷~~~
這是一片光碟保護片
通常放在一筒光碟的最上與最下的空白片
拿這種來做最合適
學生時代收集了一堆
到現在還保存著
真的很多吧~~~
飛碟的部分就不方便拿出來炫耀
上面多半有寫一些雜七雜八的字
哈哈~~~
至於厚度增加的部分
可以思考一下疊合的加工方式
除了用黏的以外
也可以透過鑽孔加上螺絲固定的方式
兩者並用就更好了~~~
(像我現在要做的紙機構一樣)
機械手臂材料篇(1) -- 紙模機構
做過一隻機械手臂後
有很多的感想跟心得
最近好不容易備妥第二隻手臂的需求
要開始動工了
不過這一次花費的時間會比之前久
因為機構的部分打算用紙來做
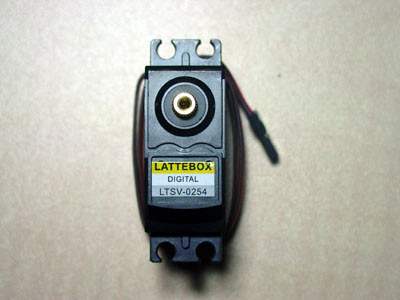
這是基座軸動力所使用的SERVO
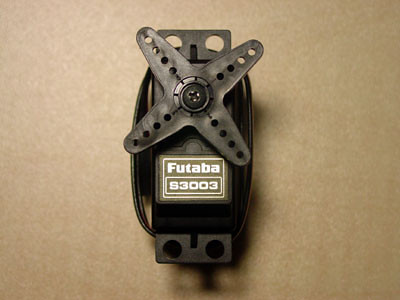
這是手臂關節與夾具所使用的SERVO
選用的紙有兩種
第一種是西卡紙
用來印製加工圖面與當成機構表面的材料
第二種是厚紙板
厚度約1.7mm
約西卡紙的15~20倍厚
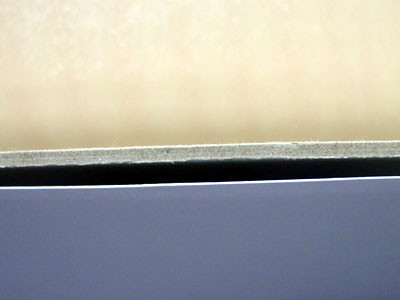
看一下這張圖
體會一下兩種材料的差異吧!!
上面的材料就是厚紙板
粗糙但容易填入並吸收白膠
西卡紙細緻而且光滑
當機構表面可以減少機構接合面的磨擦力
增加機構的壽命~~~
再提供一張基座的機構圖面給大家想像一下!!
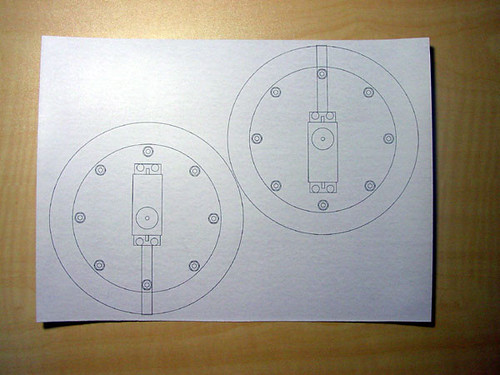
圖是用CorelDRAW畫的
一來我對這套軟體比較熟
二來電腦剛好沒裝CAD軟體
不然其實應該是用CAD來畫會比較好
未來建3D圖會比較好建
現在立體圖的部分都是手工草繪
只畫出平面圖供製作機構用
************************************************************************************************************
2009/1/7 補充說明
使用的西卡紙是200P 8K
http://goods.ruten.com.tw/item/show?21207226758462
有很多的感想跟心得
最近好不容易備妥第二隻手臂的需求
要開始動工了
不過這一次花費的時間會比之前久
因為機構的部分打算用紙來做
這是基座軸動力所使用的SERVO
這是手臂關節與夾具所使用的SERVO
選用的紙有兩種
第一種是西卡紙
用來印製加工圖面與當成機構表面的材料
第二種是厚紙板
厚度約1.7mm
約西卡紙的15~20倍厚
看一下這張圖
體會一下兩種材料的差異吧!!
上面的材料就是厚紙板
粗糙但容易填入並吸收白膠
西卡紙細緻而且光滑
當機構表面可以減少機構接合面的磨擦力
增加機構的壽命~~~
再提供一張基座的機構圖面給大家想像一下!!
圖是用CorelDRAW畫的
一來我對這套軟體比較熟
二來電腦剛好沒裝CAD軟體
不然其實應該是用CAD來畫會比較好
未來建3D圖會比較好建
現在立體圖的部分都是手工草繪
只畫出平面圖供製作機構用
************************************************************************************************************
2009/1/7 補充說明
使用的西卡紙是200P 8K
http://goods.ruten.com.tw/item/show?21207226758462
2008年12月23日 星期二
兩足機器人製作超入門的簡介
http://www.robotsfx.com/robot/ATWALKER.html
這個網址算是這本書的官方網站
是作者淺草的網站
裡面有詳細的簡介和周邊產品
有興趣的朋友可以去參考看看
把目錄稍微翻譯一下
提供給大家過過癮
0. 序章
0-1 前言
0-2 機器人製作的概念
0-3 零件清單 (BOM List)
1. 電路板的製作
1-1 電源板的製作 (電力系統的規劃)
1-2 主控板的製作 (MCU Board)
2. MCU的程式編寫
2-1 MCU的動作原理
2-2 點亮LED燈 (大家概念都一樣, 一定要會點LED燈)
2-3 定時亮滅LED燈, Pulse的產生
2-4 用MCU控制SERVO運作
3. 機構的製作
3-1 材料與工具
3-2 用鋁板來製作機構
4. 試著讓機器人動起來
4-1 組裝的確認
4-2 軸與扭距
4-3 四軸的兩足步行機器人
5. 機器人的追加功能
5-1 觸摸感測器 (IO狀態的判定)
5-2 距離感測器 (AD功能的練習)
5-3 音頻輸出 (用串列通訊與其它設備連線)
5-4 無線控制
6. 開始打造屬於自己的機器人
6-1 自學的心理準備
6-2 自學的參考書籍
附錄
A. 鋁板加工圖面
B. ATmega32的特殊暫存器一覽表, ASCII表, 進位轉換表
C. 電阻值與電容量的表示法
D. MCU
E. 本書機器人的應用實例 (ROBO-ONE參賽機種)
F. 焊接
G. 連接線的製作
H. 英文專有名詞的翻譯
I. 三角函數表
這個網址算是這本書的官方網站
是作者淺草的網站
裡面有詳細的簡介和周邊產品
有興趣的朋友可以去參考看看
把目錄稍微翻譯一下
提供給大家過過癮
0. 序章
0-1 前言
0-2 機器人製作的概念
0-3 零件清單 (BOM List)
1. 電路板的製作
1-1 電源板的製作 (電力系統的規劃)
1-2 主控板的製作 (MCU Board)
2. MCU的程式編寫
2-1 MCU的動作原理
2-2 點亮LED燈 (大家概念都一樣, 一定要會點LED燈)
2-3 定時亮滅LED燈, Pulse的產生
2-4 用MCU控制SERVO運作
3. 機構的製作
3-1 材料與工具
3-2 用鋁板來製作機構
4. 試著讓機器人動起來
4-1 組裝的確認
4-2 軸與扭距
4-3 四軸的兩足步行機器人
5. 機器人的追加功能
5-1 觸摸感測器 (IO狀態的判定)
5-2 距離感測器 (AD功能的練習)
5-3 音頻輸出 (用串列通訊與其它設備連線)
5-4 無線控制
6. 開始打造屬於自己的機器人
6-1 自學的心理準備
6-2 自學的參考書籍
附錄
A. 鋁板加工圖面
B. ATmega32的特殊暫存器一覽表, ASCII表, 進位轉換表
C. 電阻值與電容量的表示法
D. MCU
E. 本書機器人的應用實例 (ROBO-ONE參賽機種)
F. 焊接
G. 連接線的製作
H. 英文專有名詞的翻譯
I. 三角函數表
訂閱:
文章 (Atom)